Silly Astro Camera

2026-10-08, 星期四, 21:24

MAKE吃饱了撑的

中秋节的时候流行拍月亮,几位亲友使用手机拍摄的月亮照片质量之高,令笔者「瘫坐在椅子上、感到眩晕」,「就像看到了原子弹爆炸」一样。
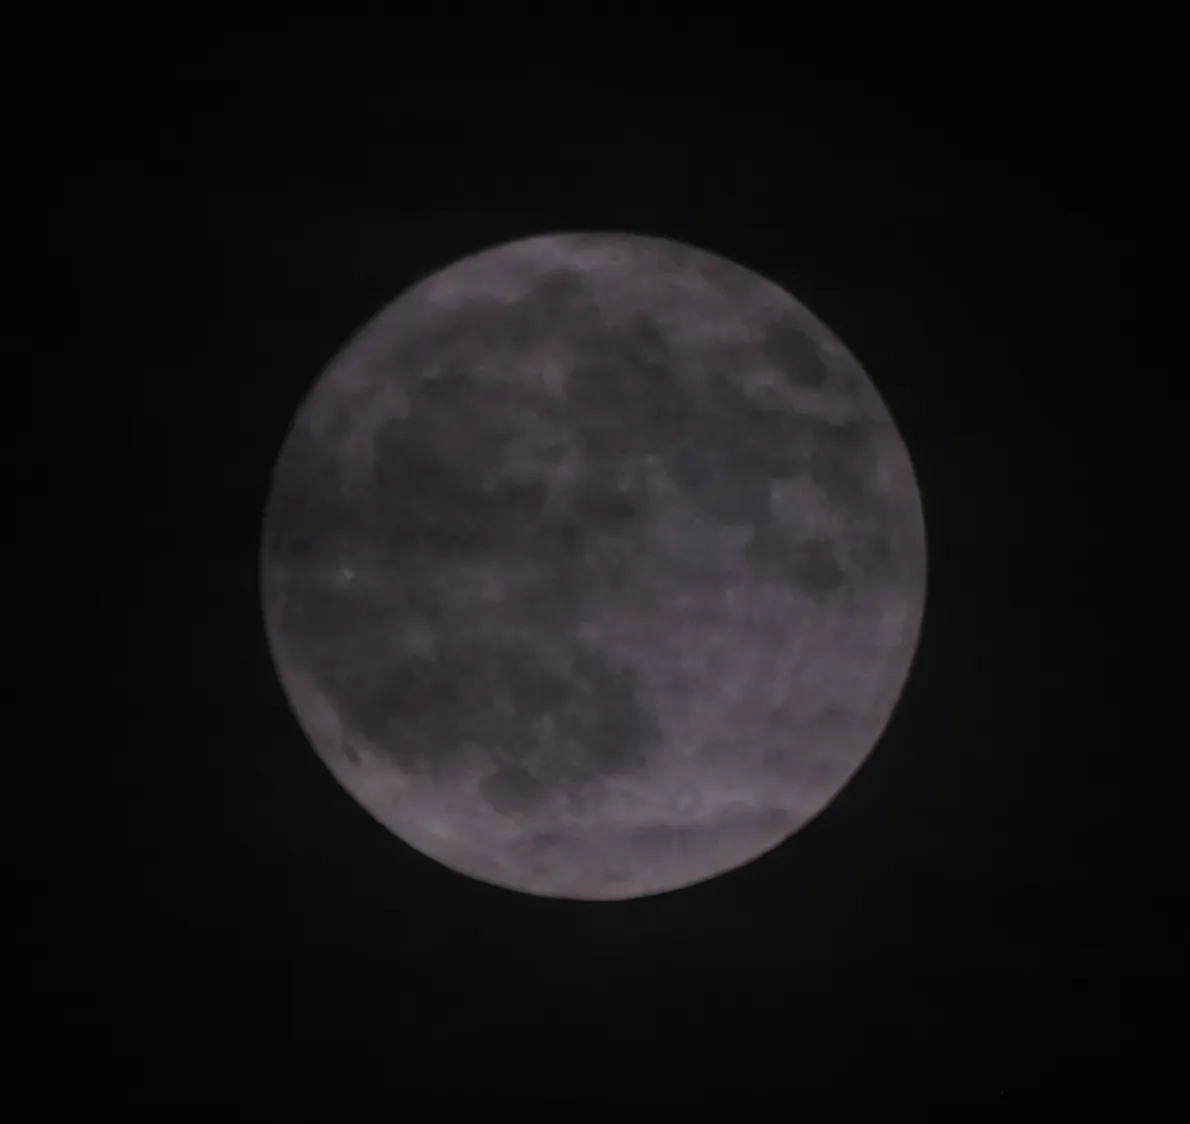
此照片拍摄于 2024 年 8 月,相机 FUJIFILM X-T30 II,镜头 Tamron 18-300mm ƒ3.5-6.3 DiIII-A VC VXD,未使用三脚架,照片经过裁切。鉴定为不如手机拍的。

于是为了向笔者的母亲解释如何拍出这样的照片,决定制作这样一款 App,并在国庆假期期间消耗 Cursor 的套餐。

本 iOS App 支持:

  • 在取景预览上叠加当前月相、天平动朝向和视直径
  • 当月亮不在画面里时,在边框上给出指向和角距离
  • 可开关地平线以下的月面,以及是否按真实月相打光
  • 变焦、曝光补偿、点按对焦测光
  • 手动校正:把月面拖到眼里的月亮上,偏差写入本机
  • 拍照后把月面合成进照片,保存到相册并带上拍摄位置

拍摄效果

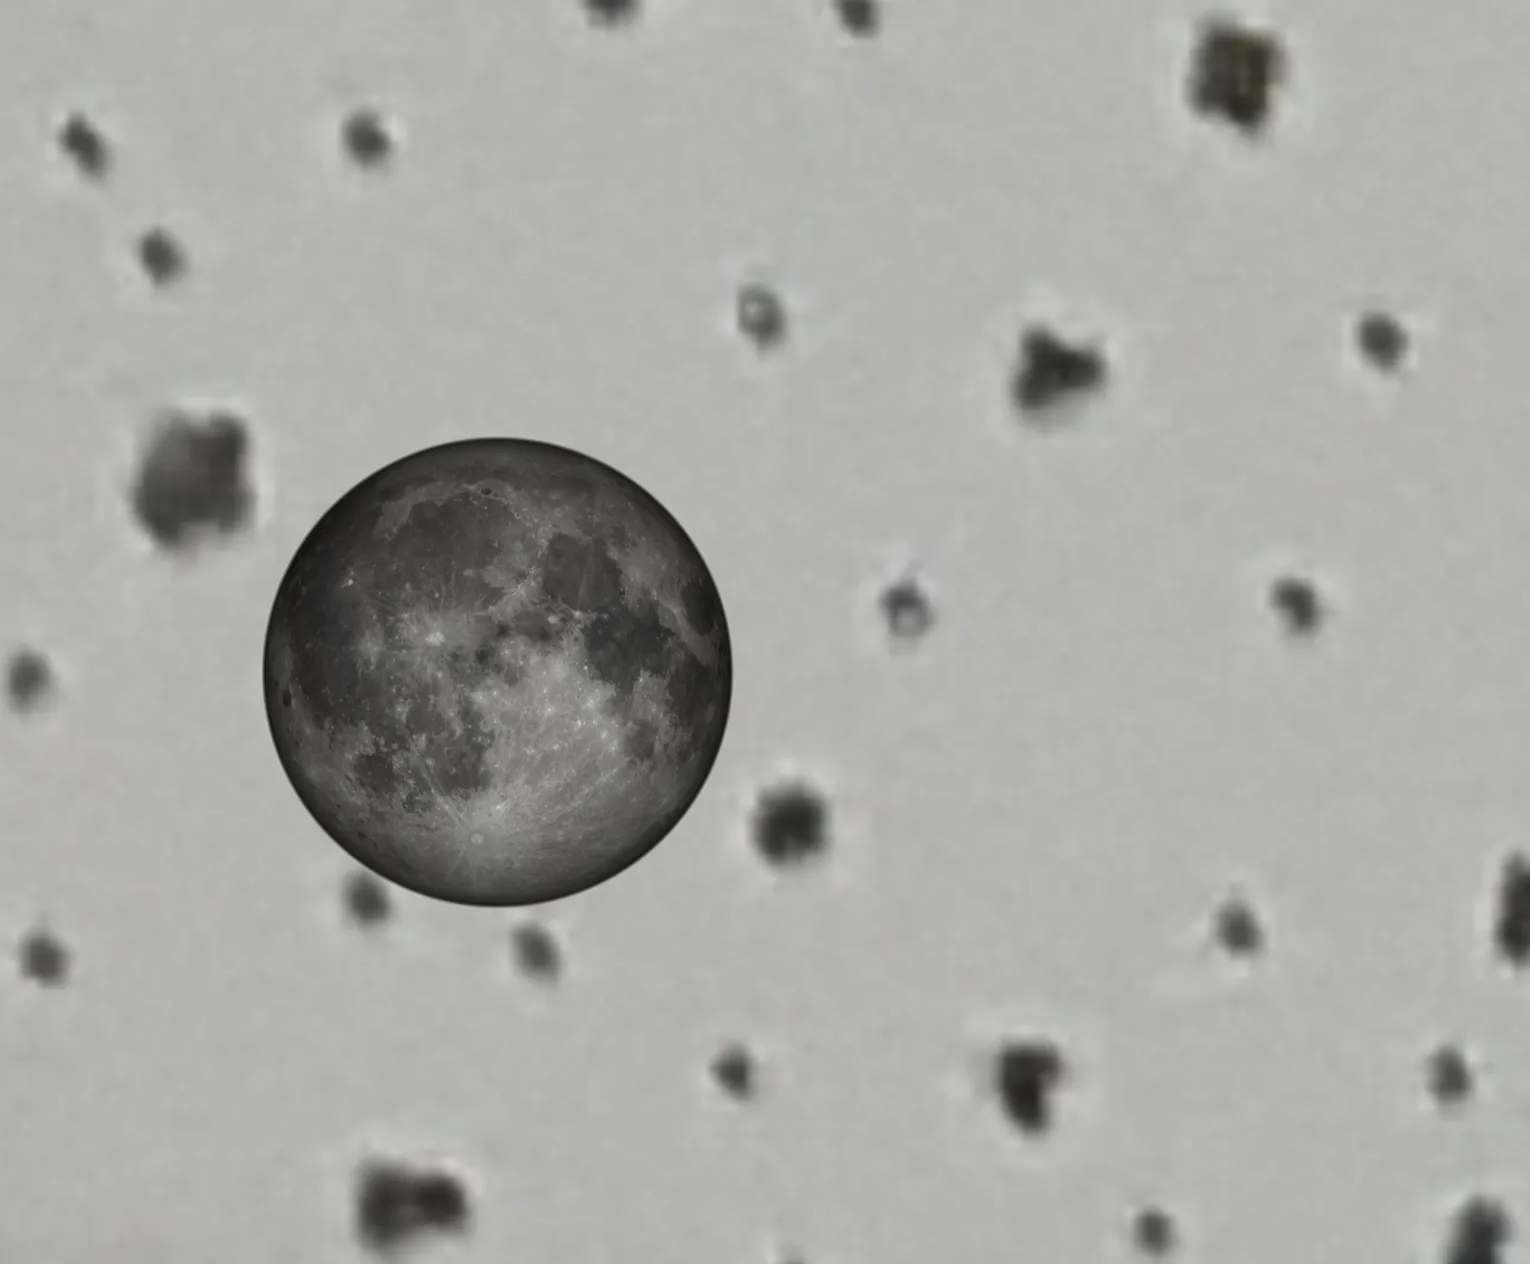
此图拍摄于 2026 年 10 月 8 日 10:27:40,背景为我司办公室天花板,关闭了月相模拟(残月几乎拍不到什么)。照片拍摄时大气模拟功能未实装。

本应用,以及下方的原理说明全部由 Cursor(Grok 4.7 High) 完成,App Icon 由 Google Gemini 设计,SVG 图标来自 SVG Repo。

你可以在 silly-astro-camera - GitHub 获取本项目源代码。

坐标系

方位角 AA 从正北起、向东增加;高度角 hh 从地平线起、向天顶增加,向下为负。世界坐标取 +X+X 向北、+Y+Y 向西、+Z+Z 向天顶,与 Core Motion 的 xTrueNorthZVertical 一致。单位方向是

d(A,h)=(cos⁡hcos⁡A, −cos⁡hsin⁡A, sin⁡h)\mathbf{d}(A,h)=(\cos h\cos A,\ -\cos h\sin A,\ \sin h)

反解先归一化,再

h=arcsin⁡(dz),A=atan2⁡(−dy,dx)h=\arcsin(d_z),\qquad A=\operatorname{atan2}(-d_y,d_x)

设备坐标是 +X+X 向右、+Y+Y 指向手机顶部、+Z+Z 指出屏幕。后置相机的光轴在设备坐标里是 (0,0,−1)(0,0,-1)。Core Motion 旋转矩阵的元素记为 mijm_{ij}。代码把设备向量 d\mathbf{d} 乘以该矩阵的转置,得到世界坐标:

vx=m11dx+m21dy+m31dzvy=m12dx+m22dy+m32dzvz=m13dx+m23dy+m33dz\begin{aligned} v_x&=m_{11}d_x+m_{21}d_y+m_{31}d_z\\ v_y&=m_{12}d_x+m_{22}d_y+m_{32}d_z\\ v_z&=m_{13}d_x+m_{23}d_y+m_{33}d_z \end{aligned}

画面的右 rd\mathbf{r}_d 和上 ud\mathbf{u}_d 先在设备坐标里按界面方向选取,再做同一次变换:

界面 rd\mathbf{r}_d ud\mathbf{u}_d
竖屏 (1,0,0)(1,0,0) (0,1,0)(0,1,0)
倒置 (−1,0,0)(-1,0,0) (0,−1,0)(0,-1,0)
左横 (0,−1,0)(0,-1,0) (1,0,0)(1,0,0)
右横 (0,1,0)(0,1,0) (−1,0,0)(-1,0,0)

得到的光轴 f\mathbf{f}、画面右 r\mathbf{r}、画面上 u\mathbf{u} 就是后面投影用的相机姿态。

时间与基本引数

观测时刻用 UTC 拆成年 YY、月 MM 和日的小数 DD。DD 含时分秒:

D=day+124(hour+160(minute+second+ns/10960))D=\mathrm{day}+\frac{1}{24}\left(\mathrm{hour}+\frac{1}{60}\left(\mathrm{minute}+\frac{\mathrm{second}+\mathrm{ns}/10^{9}}{60}\right)\right)

M≤2M\le 2 时令 Y←Y−1Y\leftarrow Y-1、M←M+12M\leftarrow M+12。格里高利改正用整数除法 a=⌊Y/100⌋a=\lfloor Y/100\rfloor,

B=2−a+⌊a/4⌋B=2-a+\lfloor a/4\rfloor

儒略日是

JD=⌊365.25(Y+4716)⌋+⌊30.6001(M+1)⌋+D+B−1524.5\mathrm{JD}=\lfloor 365.25(Y+4716)\rfloor+\lfloor 30.6001(M+1)\rfloor+D+B-1524.5

自 J2000.0 起的儒略世纪是

T=(JD−2451545.0)/36525T=(\mathrm{JD}-2451545.0)/36525

月亮级数用的五个基本引数(度,再折进 [0,360)[0,360);除升交点外,进入三角函数前换成弧度)是

L′=218.3164477+481267.88123421 T−0.0015786 T2+T3/538841−T4/65194000D=297.8501921+445267.1114034 T−0.0018819 T2+T3/545868−T4/113065000M=357.5291092+35999.0502909 T−0.0001536 T2+T3/24490000M′=134.9633964+477198.8675055 T+0.0087414 T2+T3/69699−T4/14712000F=93.2720950+483202.0175233 T−0.0036539 T2−T3/3526000+T4/863310000\begin{aligned} L'&=218.3164477+481267.88123421\,T-0.0015786\,T^{2}+T^{3}/538841-T^{4}/65194000\\ D&=297.8501921+445267.1114034\,T-0.0018819\,T^{2}+T^{3}/545868-T^{4}/113065000\\ M&=357.5291092+35999.0502909\,T-0.0001536\,T^{2}+T^{3}/24490000\\ M'&=134.9633964+477198.8675055\,T+0.0087414\,T^{2}+T^{3}/69699-T^{4}/14712000\\ F&=93.2720950+483202.0175233\,T-0.0036539\,T^{2}-T^{3}/3526000+T^{4}/863310000 \end{aligned}

L′L' 是月亮平黄经,DD 是月日距角,MM 是太阳平近点角,M′M' 是月亮平近点角,FF 是纬度引数。升交点平黄经保留为度:

Ω=125.04452−1934.136261 T+0.0020708 T2+T3/450000\Omega=125.04452-1934.136261\,T+0.0020708\,T^{2}+T^{3}/450000

这里得到的是几何地平高度。大气折射在几何高度算完之后再加。

太阳

太阳另有一套平黄经和平近点角(度):

L0=280.46646+36000.76983 T+0.0003032 T2M⊙=357.52911+35999.05029 T−0.0001537 T2e=0.016708634−0.000042037 T−0.0000001267 T2\begin{aligned} L_{0}&=280.46646+36000.76983\,T+0.0003032\,T^{2}\\ M_{\odot}&=357.52911+35999.05029\,T-0.0001537\,T^{2}\\ e&=0.016708634-0.000042037\,T-0.0000001267\,T^{2} \end{aligned}

中心差(度)是

C=(1.914602−0.004817 T−0.000014 T2)sin⁡M⊙+(0.019993−0.000101 T)sin⁡2M⊙+0.000289sin⁡3M⊙C=(1.914602-0.004817\,T-0.000014\,T^{2})\sin M_{\odot}+(0.019993-0.000101\,T)\sin 2M_{\odot}+0.000289\sin 3M_{\odot}

真黄经是 L0+CL_{0}+C。再用一个只含 TT 一次项的升交点 Ω⊙=125.04−1934.136 T\Omega_{\odot}=125.04-1934.136\,T 做光行差和章动的小修正,得到视黄经(度)

λ⊙=L0+C−0.00569−0.00478sin⁡Ω⊙\lambda_{\odot}=L_{0}+C-0.00569-0.00478\sin\Omega_{\odot}

日地距离(天文单位)是

R=1.000001018 (1−e2)1+ecos⁡(M⊙+C)R=\frac{1.000001018\,(1-e^{2})}{1+e\cos(M_{\odot}+C)}

太阳黄纬取 0。

月亮的黄道坐标

黄经、黄纬是 D,M,M′,FD,M,M',F 的正弦级数,地心距离是对应的余弦级数。太阳偏心率因子

E=1−0.002516 T−0.0000074 T2E=1-0.002516\,T-0.0000074\,T^{2}

按该项里 MM 的倍数 ∣Mi∣|M_{i}| 取值:∣Mi∣=1|M_{i}|=1 时乘 EE,∣Mi∣=2|M_{i}|=2 时乘 E2E^{2},否则乘 1。黄经与距离共用同一组角,系数 lil_{i} 的单位是 10−610^{-6} 度,rir_{i} 的单位是 10−3 km10^{-3}\,\mathrm{km}:

∑L=∑iE∣Mi∣ lisin⁡(DiD+MiM+Mi′M′+FiF)∑r=∑iE∣Mi∣ ricos⁡(DiD+MiM+Mi′M′+FiF)∑B=∑iE∣Mi∣ bisin⁡(DiD+MiM+Mi′M′+FiF)\begin{aligned} \sum L&=\sum_{i} E^{|M_{i}|}\,l_{i}\sin(D_{i}D+M_{i}M+M'_{i}M'+F_{i}F)\\ \sum r&=\sum_{i} E^{|M_{i}|}\,r_{i}\cos(D_{i}D+M_{i}M+M'_{i}M'+F_{i}F)\\ \sum B&=\sum_{i} E^{|M_{i}|}\,b_{i}\sin(D_{i}D+M_{i}M+M'_{i}M'+F_{i}F) \end{aligned}

周期项表在 longitudeTerms 和 latitudeTerms。表外还有三项附加角(度)

A1=119.75+131.849 TA2=53.09+479264.290 TA3=313.45+481266.484 T\begin{aligned} A_{1}&=119.75+131.849\,T\\ A_{2}&=53.09+479264.290\,T\\ A_{3}&=313.45+481266.484\,T \end{aligned}

黄经和(仍是 10−610^{-6} 度)再加

3958sin⁡A1+1962sin⁡(L′−F)+318sin⁡A23958\sin A_{1}+1962\sin(L'-F)+318\sin A_{2}

黄纬和再加

−2235sin⁡L′+382sin⁡A3+175sin⁡(A1−F)+175sin⁡(A1+F)+127sin⁡(L′−M′)−115sin⁡(L′+M′)-2235\sin L'+382\sin A_{3}+175\sin(A_{1}-F)+175\sin(A_{1}+F)+127\sin(L'-M')-115\sin(L'+M')

黄经章动取 −17.20′′sin⁡Ω-17.20''\sin\Omega,黄赤交角的章动取 +9.20′′cos⁡Ω+9.20''\cos\Omega。最终地心坐标是

λ=L′+∑L/106−17.20sin⁡Ω / 3600β=∑B/106Δ=385000.56+∑r/1000\begin{aligned} \lambda&=L'+\sum L/10^{6}-17.20\sin\Omega\,/\,3600\\ \beta&=\sum B/10^{6}\\ \Delta&=385000.56+\sum r/1000 \end{aligned}

λ\lambda、β\beta 以度计后再换成弧度,Δ\Delta 以千米计。视半径只用这份地心距离,

ρ=arcsin⁡(1737.4/Δ)\rho=\arcsin(1737.4/\Delta)

1737.4 km1737.4\,\mathrm{km} 是采用的月球半径。站心修正只改方向,不改 Δ\Delta,因此也不改 ρ\rho。

赤道坐标与恒星时

平黄赤交角(度)加上面的交角章动:

ε0=23.439291111−0.013004166 T−0.00000016388 T2+0.0000005036 T3\varepsilon_{0}=23.439291111-0.013004166\,T-0.00000016388\,T^{2}+0.0000005036\,T^{3}ε=ε0+9.20cos⁡Ω / 3600\varepsilon=\varepsilon_{0}+9.20\cos\Omega\,/\,3600

黄道 (λ,β)(\lambda,\beta) 转到赤道 (α,δ)(\alpha,\delta):

α=atan2⁡(sin⁡λcos⁡ε−tan⁡βsin⁡ε, cos⁡λ)δ=arcsin⁡(sin⁡βcos⁡ε+cos⁡βsin⁡εsin⁡λ)\begin{aligned} \alpha&=\operatorname{atan2}(\sin\lambda\cos\varepsilon-\tan\beta\sin\varepsilon,\ \cos\lambda)\\ \delta&=\arcsin(\sin\beta\cos\varepsilon+\cos\beta\sin\varepsilon\sin\lambda) \end{aligned}

α\alpha 再 wrapπ\mathrm{wrap}_{\pi}。太阳走同一公式且 β=0\beta=0。向量形式用于后面的月面坐标,绕 XX 轴转过 ε\varepsilon:

(x, ycos⁡ε−zsin⁡ε, ysin⁡ε+zcos⁡ε)(x,\ y\cos\varepsilon-z\sin\varepsilon,\ y\sin\varepsilon+z\cos\varepsilon)

格林尼治平恒星时(度)是

θ=280.46061837+360.98564736629 (JD−2451545.0)+0.000387933 T2−T3/38710000\theta=280.46061837+360.98564736629\,(\mathrm{JD}-2451545.0)+0.000387933\,T^{2}-T^{3}/38710000

站心视差与地平坐标

月亮的地平视差最大约 1∘1^{\circ},和月面视直径同一量级,所以投影用站心方向。地理纬度 φ\varphi、东经 λ⊕\lambda_{\oplus} 来自定位,海拔 HH 以米计。地球赤道半径取 a=6378.14 kma=6378.14\,\mathrm{km},扁率因子 b/a=0.99664719b/a=0.99664719。归化纬度和观测者的地心坐标是

φ′=arctan⁡(0.99664719tan⁡φ)\varphi'=\arctan(0.99664719\tan\varphi)u=H/(1000 a)ρsin⁡φ′=0.99664719sin⁡φ′+usin⁡φρcos⁡φ′=cos⁡φ′+ucos⁡φ\begin{aligned} u&=H/(1000\,a)\\ \rho\sin\varphi'&=0.99664719\sin\varphi'+u\sin\varphi\\ \rho\cos\varphi'&=\cos\varphi'+u\cos\varphi \end{aligned}

赤道地平视差角

πm=arcsin⁡(a/Δ)\pi_{\mathrm{m}}=\arcsin(a/\Delta)

地心时角

H=wrapπ(θ+λ⊕−α)H=\mathrm{wrap}_{\pi}(\theta+\lambda_{\oplus}-\alpha)

赤经改正

Δα=atan2⁡(−ρcos⁡φ′sin⁡πmsin⁡H, cos⁡δ−ρcos⁡φ′sin⁡πmcos⁡H)\Delta\alpha=\operatorname{atan2}(-\rho\cos\varphi'\sin\pi_{\mathrm{m}}\sin H,\ \cos\delta-\rho\cos\varphi'\sin\pi_{\mathrm{m}}\cos H)

记分母为 G=cos⁡δ−ρcos⁡φ′sin⁡πmcos⁡HG=\cos\delta-\rho\cos\varphi'\sin\pi_{\mathrm{m}}\cos H,站心赤纬和改正后的时角是

α′=wrapπ(α+Δα)δ′=atan2⁡((sin⁡δ−ρsin⁡φ′sin⁡πm)cos⁡Δα, G)H′=wrapπ(θ+λ⊕−α′)\begin{aligned} \alpha'&=\mathrm{wrap}_{\pi}(\alpha+\Delta\alpha)\\ \delta'&=\operatorname{atan2}\bigl((\sin\delta-\rho\sin\varphi'\sin\pi_{\mathrm{m}})\cos\Delta\alpha,\ G\bigr)\\ H'&=\mathrm{wrap}_{\pi}(\theta+\lambda_{\oplus}-\alpha') \end{aligned}

地平坐标由站心时角和站心赤纬得到。sin⁡h\sin h 先夹到 [−1,1][-1,1]:

sin⁡h=sin⁡φsin⁡δ′+cos⁡φcos⁡δ′cos⁡H′\sin h=\sin\varphi\sin\delta'+\cos\varphi\cos\delta'\cos H'h=arcsin⁡(sin⁡h)h=\arcsin(\sin h)

方位角公式以正南为零,加上 π\pi 后变成从正北量起:

AS=atan2⁡(sin⁡H′, cos⁡H′sin⁡φ−tan⁡δ′cos⁡φ)A_{\mathrm{S}}=\operatorname{atan2}(\sin H',\ \cos H'\sin\varphi-\tan\delta'\cos\varphi)A=wrapπ(AS+π)A=\mathrm{wrap}_{\pi}(A_{\mathrm{S}}+\pi)

相位和月面朝向用下面两节的地心太阳、地心黄道月亮;地平方向用站心赤经赤纬。

大气

几何高度 hh 是上一节的站心高度,单位在公式里用度。气压取观测海拔上的标准大气,气温固定 T=10∘CT=10^\circ\mathrm{C}:

P=1013.25exp⁡(−H/8500) hPaP=1013.25\exp(-H/8500)\,\mathrm{hPa}

真高度低于 −1∘-1^\circ 时,折射公式的输入夹到 −1∘-1^\circ;高于 89.5∘89.5^\circ 时夹到 89.5∘89.5^\circ。Saemundsson 公式在 90∘90^\circ 附近没有定义,而那里的折射已经小于 1′′1''。

R=1.02tan⁡(h+10.3/(h+5.11))⋅P1010⋅283273+TR=\frac{1.02}{\tan\bigl(h+10.3/(h+5.11)\bigr)}\cdot\frac{P}{1010}\cdot\frac{283}{273+T}

RR 是角分,参考波长 550 nm。视高度是 happ(h)=h+R(h)h_{\mathrm{app}}(h)=h+R(h)。水平半径仍是几何 ρ\rho。视月面不用 h+R(h)h+R(h) 当圆心,而用上下边缘的中点,这样压扁后的边缘和折射后的边缘一致:

hc=(happ(h+ρ)+happ(h−ρ))/2ρv=(happ(h+ρ)−happ(h−ρ))/2s=ρv/ρ\begin{aligned} h_c&=\bigl(h_{\mathrm{app}}(h+\rho)+h_{\mathrm{app}}(h-\rho)\bigr)/2\\ \rho_v&=\bigl(h_{\mathrm{app}}(h+\rho)-h_{\mathrm{app}}(h-\rho)\bigr)/2\\ s&=\rho_v/\rho \end{aligned}

hch_c 再夹进 [−π/2,π/2][-\pi/2,\pi/2]。天顶附近 s≈1s\approx 1;真高度接近 0 时 s<1s<1,月面沿天顶变扁。方位角不变。

色散用 Peck–Reeder 折射率。σ=1/λ\sigma=1/\lambda,λ\lambda 以 μm 计:

(n−1) 108=8342.13+2406030130−σ2+1599738.9−σ2(n-1)\,10^{8}=8342.13+\frac{2406030}{130-\sigma^{2}}+\frac{15997}{38.9-\sigma^{2}}

波长取 650、550、450 nm。R(λ)=R(h) (n(λ)−1)/(n(0.55)−1)R(\lambda)=R(h)\,(n(\lambda)-1)/(n(0.55)-1),其中 R(h)R(h) 是几何月心的折射。红、蓝相对 550 nm 的高度差沿天顶平移,圆心仍是 550 nm。

消光用视圆心的高度。低于 0∘0^\circ 时大气质量按 0∘0^\circ 算,高于 90∘90^\circ 时按 90∘90^\circ。Kasten–Young 大气质量里,括号外的高度是度,正弦用对应的弧度:

X=1sin⁡h+0.50572 (h+6.07995)−1.6364X=\frac{1}{\sin h+0.50572\,(h+6.07995)^{-1.6364}}

瑞利光学厚度(λ\lambda 以 μm 计)再乘气压:

τR=0.008569 λ−4(1+0.0113 λ−2+0.00013 λ−4)⋅P/1013.25\tau_R=0.008569\,\lambda^{-4}\bigl(1+0.0113\,\lambda^{-2}+0.00013\,\lambda^{-4}\bigr)\cdot P/1013.25

晴空气溶胶不随气压变化,τ550=0.12\tau_{550}=0.12。付费的 Apple Developer Program 可以用 WeatherKit 获取当前能见度 VV(千米),再换成

τ550=clamp⁡(4.8/V, 0.05, 2.5)\tau_{550}=\operatorname{clamp}(4.8/V,\ 0.05,\ 2.5)

40 km40\,\mathrm{km} 为 0.120.12。

τa=τ550 (λ/0.55)−1.3\tau_a=\tau_{550}\,(\lambda/0.55)^{-1.3}

透过率 T=exp⁡(−(τR+τa)X)T=\exp\bigl(-(\tau_R+\tau_a)X\bigr)。叠到精灵上的颜色是 T(λ)/T(0.55)T(\lambda)/T(0.55),绿通道为 1,亮度留在反照率上。月亮低时大气质量 XX 变大,蓝/红下降,月面偏红。用户校正加在方位角和视高度 hch_c 上。

月相

先在赤道坐标里求月日角距 ψ\psi。太阳用地心赤道坐标,月亮用站心赤经赤纬,距离仍用地心值。ΔAU=Δ/149597870.7\Delta_{\mathrm{AU}}=\Delta/149597870.7。

cos⁡ψ=sin⁡δ⊙sin⁡δ′+cos⁡δ⊙cos⁡δ′cos⁡(α⊙−α′)\cos\psi=\sin\delta_{\odot}\sin\delta'+\cos\delta_{\odot}\cos\delta'\cos(\alpha_{\odot}-\alpha')

相位角 ii 是从月亮看太阳和观测者之间的夹角:

i=atan2⁡(Rsin⁡ψ, ΔAU−Rcos⁡ψ)i=\operatorname{atan2}(R\sin\psi,\ \Delta_{\mathrm{AU}}-R\cos\psi)

亮面比例是圆盘上被照亮部分的投影面积比

k=(1+cos⁡i)/2k=(1+\cos i)/2

明暗界线亮缘中点的位置角是

χ=atan2⁡(cos⁡δ⊙sin⁡(α⊙−α′), sin⁡δ⊙cos⁡δ′−cos⁡δ⊙sin⁡δ′cos⁡(α⊙−α′))\chi=\operatorname{atan2}\bigl(\cos\delta_{\odot}\sin(\alpha_{\odot}-\alpha'),\ \sin\delta_{\odot}\cos\delta'-\cos\delta_{\odot}\sin\delta'\cos(\alpha_{\odot}-\alpha')\bigr)

盈亏看地心黄经差。令 Eλ=wrap360(λ−λ⊙)E_{\lambda}=\mathrm{wrap}_{360}(\lambda-\lambda_{\odot}),则 Eλ<180∘E_{\lambda}<180^{\circ} 为盈。名称按 kk 划分:≥0.98\ge 0.98 为满月,≤0.02\le 0.02 为新月;盈月在 0.350.35、0.650.65 处分成峨眉月、上弦月、盈凸月,亏月对应残月、下弦月、亏凸月。

天平动与轴位置角

月面朝向是几何模型:自转轴相对黄道倾斜 I=1.54242∘I=1.54242^{\circ},指向由升交点决定,本初子午线用平黄经,不展开完整的光学天平动级数。黄道直角坐标里,月理北极和地心指向月亮的单位向量是

N=normalize⁡(−sin⁡Isin⁡Ω, sin⁡Icos⁡Ω, cos⁡I)M=(cos⁡βcos⁡λ, cos⁡βsin⁡λ, sin⁡β)\begin{aligned} \mathbf{N}&=\operatorname{normalize}(-\sin I\sin\Omega,\ \sin I\cos\Omega,\ \cos I)\\ \mathbf{M}&=(\cos\beta\cos\lambda,\ \cos\beta\sin\lambda,\ \sin\beta) \end{aligned}

平均地球方向取在黄道面内、与平黄经相反:

E0=(−cos⁡L′, −sin⁡L′, 0)\mathbf{E}_{0}=(-\cos L',\ -\sin L',\ 0)

把它投到垂直于 N\mathbf{N} 的平面上并归一化,得到月面本初子午线方向 P\mathbf{P}。月面东方是 E=normalize⁡(N×P)\mathbf{E}=\operatorname{normalize}(\mathbf{N}\times\mathbf{P})。从月心指向地球的方向是 −M-\mathbf{M},于是

βlib=arcsin⁡((−M)⋅N)λlib=atan2⁡((−M)⋅E, (−M)⋅P)\begin{aligned} \beta_{\mathrm{lib}}&=\arcsin((-\mathbf{M})\cdot\mathbf{N})\\ \lambda_{\mathrm{lib}}&=\operatorname{atan2}((-\mathbf{M})\cdot\mathbf{E},\ (-\mathbf{M})\cdot\mathbf{P}) \end{aligned}

轴位置角表示月理北极相对天北极、在月亮处的天空中偏了多少。把 M\mathbf{M} 和 N\mathbf{N} 用上一节的交角旋转变到赤道坐标,记为 Meq\mathbf{M}_{\mathrm{eq}}、Neq\mathbf{N}_{\mathrm{eq}}。天北极是 (0,0,1)(0,0,1)。两者都减去沿 Meq\mathbf{M}_{\mathrm{eq}} 的分量,投到垂直于视线的平面上:

n⋆=normalize⁡((0,0,1)−Meq [(0,0,1)⋅Meq])e⋆=normalize⁡(Meq×n⋆)nM=normalize⁡(Neq−Meq (Neq⋅Meq))\begin{aligned} \mathbf{n}_{\star}&=\operatorname{normalize}\bigl((0,0,1)-\mathbf{M}_{\mathrm{eq}}\,[(0,0,1)\cdot\mathbf{M}_{\mathrm{eq}}]\bigr)\\ \mathbf{e}_{\star}&=\operatorname{normalize}(\mathbf{M}_{\mathrm{eq}}\times\mathbf{n}_{\star})\\ \mathbf{n}_{\mathrm{M}}&=\operatorname{normalize}(\mathbf{N}_{\mathrm{eq}}-\mathbf{M}_{\mathrm{eq}}\,(\mathbf{N}_{\mathrm{eq}}\cdot\mathbf{M}_{\mathrm{eq}})) \end{aligned}P=atan2⁡(nM⋅e⋆, nM⋅n⋆)P=\operatorname{atan2}(\mathbf{n}_{\mathrm{M}}\cdot\mathbf{e}_{\star},\ \mathbf{n}_{\mathrm{M}}\cdot\mathbf{n}_{\star})

投影长度小于 10−810^{-8} 时 P=0P=0。

月面怎么画

MoonAlbedo.jpg 是等距圆柱图:经度 00 在图中央,北极在上。精灵图是 2048×20482048\times2048。像素 (x,y)(x,y) 先变成单位圆盘坐标,原点在图心,+y+y 朝上:

nx=x−cc,ny=c−yc,c=(2048−1)/2n_{x}=\frac{x-c}{c},\qquad n_{y}=\frac{c-y}{c},\qquad c=(2048-1)/2

nx2+ny2>1n_{x}^{2}+n_{y}^{2}>1 的像素透明。圆内

nz=1−nx2−ny2n_{z}=\sqrt{1-n_{x}^{2}-n_{y}^{2}}

光照在这个朝向观测者的圆盘上计算,天平动只移动纹理,不改法线。亮缘相对月轴的角是 χr=χ−P\chi_{r}=\chi-P。相位角为 ii 时,视线坐标里的太阳方向是

s=(−sin⁡χrsin⁡i, cos⁡χrsin⁡i, cos⁡i)\mathbf{s}=(-\sin\chi_{r}\sin i,\ \cos\chi_{r}\sin i,\ \cos i)

它已经是单位向量。朗伯亮度是

L=max⁡(0, n⋅s)L=\max(0,\ \mathbf{n}\cdot\mathbf{s})

阳面覆盖 csun=smoothstep(0,0.05,L)c_{\mathrm{sun}}=\mathrm{smoothstep}(0,0.05,L)。交界这一小段把透明度收到 0,避免暗面留下黑边。暗面另算一份透明度,地照从观测者方向照来,朗伯项是 nzn_z。相位角 ii 和太阳高度决定的夜天权重 ww 合成系数

g=w⋅(1−cos⁡i)/2g=w\cdot(1-\cos i)/2

太阳高于 6∘6^\circ 时 w=0w=0,低于 −8∘-8^\circ 时 w=1w=1,中间用同一段 smoothstep。gg 存在月亮状态里,校正偏差不改它。关掉「月相模拟」时 ii 和 gg 都按 0,整盘被照亮,没有灰光。暗面强度是

E=0.12 nz gE=0.12\,n_z\,g

0.120.12 是 8 位精灵上的可视增益。物理日地照比大约 10−410^{-4},直接用会舍入成黑。边缘淡出 ff 照旧。透明度是

α=f csun+fE (1−csun)\alpha=f\,c_{\mathrm{sun}}+fE\,(1-c_{\mathrm{sun}})

预乘颜色在阳面是 c L f csunc\,L\,f\,c_{\mathrm{sun}},在暗面是 cc 乘暗面那一份透明度。

关闭「月相模拟」时渲染用的 ii 改为 0,于是 s=(0,0,1)\mathbf{s}=(0,0,1),整盘被照亮;χ\chi、PP 和天平动仍参与朝向。

采样前把圆盘点先绕 YY 转 −λlib-\lambda_{\mathrm{lib}},再绕 XX 转 −βlib-\beta_{\mathrm{lib}}:

Ry(θ)=(cos⁡θ0sin⁡θ010−sin⁡θ0cos⁡θ),Rx(θ)=(1000cos⁡θ−sin⁡θ0sin⁡θcos⁡θ)R_{y}(\theta)=\begin{pmatrix}\cos\theta&0&\sin\theta\\0&1&0\\-\sin\theta&0&\cos\theta\end{pmatrix},\qquad R_{x}(\theta)=\begin{pmatrix}1&0&0\\0&\cos\theta&-\sin\theta\\0&\sin\theta&\cos\theta\end{pmatrix}p=Rx(−βlib) Ry(−λlib) n\mathbf{p}=R_{x}(-\beta_{\mathrm{lib}})\,R_{y}(-\lambda_{\mathrm{lib}})\,\mathbf{n}

纹理经纬度是 λt=atan2⁡(px,pz)\lambda_{t}=\operatorname{atan2}(p_{x},p_{z})、φt=arcsin⁡(py)\varphi_{t}=\arcsin(p_{y})。图上的归一化坐标

u=12+λt2π,v=12−φtπu=\frac12+\frac{\lambda_{t}}{2\pi},\qquad v=\frac12-\frac{\varphi_{t}}{\pi}

uu 折进 [0,1)[0,1),vv 夹到 [0,0.999999][0,0.999999],再按图宽高做双线性插值。半径 r=nx2+ny2r=\sqrt{n_{x}^{2}+n_{y}^{2}} 在 0.9850.985 以内 f=1f=1,最外 1.5%1.5\% 线性淡出:

f={1r<0.985max⁡(0,(1−r)/0.015)否则f=\begin{cases}1&r<0.985\\\max\bigl(0,(1-r)/0.015\bigr)&\text{否则}\end{cases}

ii、χ\chi、PP、λlib\lambda_{\mathrm{lib}}、βlib\beta_{\mathrm{lib}} 各自换成度再乘 2,向零截成整数。gg 按 0.050.05 一档取整。这六个量和「是否模拟月相」组成缓存键。角度相邻档大约相差 0.5∘0.5^{\circ}。预览把精灵拆成红、绿、蓝三张通道图,绘制时做竖直缩放、绕天顶旋转,并沿天顶平移色散。

视场

采集格式优先使用几何畸变校正后的 4:3 横向视场角 FOV0\mathrm{FOV}_{0}(度,随即换成弧度),并在设备支持时打开几何畸变校正,使成像接近后面的直线投影。变焦不重新查表。z=max⁡(videoZoomFactor,0.01)z=\max(\texttt{videoZoomFactor},0.01) 时

FOVx(z)=2arctan⁡(tan⁡(FOV0/2)/z)\mathrm{FOV}_{x}(z)=2\arctan\bigl(\tan(\mathrm{FOV}_{0}/2)/z\bigr)

4:3 的短边视场由长边推出:

FOVshort=2arctan⁡(tan⁡(FOVx/2)⋅3/4)\mathrm{FOV}_{\mathrm{short}}=2\arctan\bigl(\tan(\mathrm{FOV}_{x}/2)\cdot 3/4\bigr)

图像宽不小于高时,横向视场是长边、纵向是短边;竖幅则对调。界面上的变焦倍数是 zz 再乘 displayVideoZoomFactorMultiplier。

投到画面上

月亮单位向量 m=d(A,h)\mathbf{m}=\mathbf{d}(A,h)。深度是

w=m⋅fw=\mathbf{m}\cdot\mathbf{f}

w≤0.02w\le 0.02 时认为月亮在相机后方或贴近视场边缘之外,这一帧不放月面。否则切平面坐标是

x=m⋅rw,y=m⋅uwx=\frac{\mathbf{m}\cdot\mathbf{r}}{w},\qquad y=\frac{\mathbf{m}\cdot\mathbf{u}}{w}

再除以半视场的正切,得到约在 [−1,1][-1,1] 的归一化坐标,最后换成像素。yy 向下:

nx=xtan⁡(FOVx/2),ny=ytan⁡(FOVy/2)px=nx+12W,py=1−ny2H\begin{aligned} n_{x}&=\frac{x}{\tan(\mathrm{FOV}_{x}/2)},& n_{y}&=\frac{y}{\tan(\mathrm{FOV}_{y}/2)}\\ p_{x}&=\frac{n_{x}+1}{2}W,& p_{y}&=\frac{1-n_{y}}{2}H \end{aligned}

像素半径用横向视场。水平半径是几何 ρ\rho,竖直半径是 sρs\rho:

rpx=tan⁡ρtan⁡(FOVx/2)⋅W2r_{\mathrm{px}}=\frac{\tan\rho}{\tan(\mathrm{FOV}_{x}/2)}\cdot\frac{W}{2}

月心落在画面外、且超出水平半径和竖直半径里较大的那个边距时,这一帧不放月面。色散的像素偏移用同一套比例,Δh\Delta h 是红或蓝相对 550 nm 的高度差,正方向朝天顶:

dpx=tan⁡Δhtan⁡(FOVx/2)⋅W2d_{\mathrm{px}}=\frac{\tan\Delta h}{\tan(\mathrm{FOV}_{x}/2)}\cdot\frac{W}{2}

精灵旋转让月理北极指向天空中的北。当地天北极在这套地平坐标里是 d(0,φ)\mathbf{d}(0,\varphi),纬度 φ\varphi 即其高度角。把它投到垂直于光轴的平面:

n=d(0,φ)−f (d(0,φ)⋅f)\mathbf{n}=\mathbf{d}(0,\varphi)-\mathbf{f}\,\bigl(\mathbf{d}(0,\varphi)\cdot\mathbf{f}\bigr)

长度不小于 10−610^{-6} 时,相对画面上方的顺时针角减去轴位置角:

ψsprite=atan2⁡(n⋅r, n⋅u)−P\psi_{\mathrm{sprite}}=\operatorname{atan2}(\mathbf{n}\cdot\mathbf{r},\ \mathbf{n}\cdot\mathbf{u})-P

退化时 ψsprite=−P\psi_{\mathrm{sprite}}=-P。

天顶是世界坐标的 +Z+Z。把它投到垂直于光轴的平面,用和天北极一样的方法得到相对画面上方的顺时针角 ψZ\psi_Z。投影长度小于 10−610^{-6} 时 ψZ=0\psi_Z=0。绘制时先把月理北极转到相对天顶的角 ψsprite−ψZ\psi_{\mathrm{sprite}}-\psi_Z,再把竖直边乘 ss,最后转回 ψZ\psi_Z。红、绿、蓝三张通道图沿天顶错开 dpxd_{\mathrm{px}},相加后再盖到画面上。

视高度满足 hc<−sρh_c<-s\rho,并且没有打开「地平线下仍绘制」时,预览不画月面。附近地景物几乎不被折射,仍以几何高度 0 为地平线,所以几何上已在地平线下、视上边缘仍露出的月亮会画出来。校正过程中不受这条约束。

月亮已经能被投影到画面内时不画箭头。否则仍用 m\mathbf{m} 求方向:若 w>0.02w>0.02,归一化坐标与上面相同;否则不再除以深度,

nx=m⋅rtan⁡(FOVx/2),ny=m⋅utan⁡(FOVy/2)n_{x}=\frac{\mathbf{m}\cdot\mathbf{r}}{\tan(\mathrm{FOV}_{x}/2)},\qquad n_{y}=\frac{\mathbf{m}\cdot\mathbf{u}}{\tan(\mathrm{FOV}_{y}/2)}

屏幕坐标 sx=nxs_{x}=n_{x}、sy=−nys_{y}=-n_{y}(yy 向下)。方向接近 0 时改成 (0,1)(0,1)。箭头锚点是从画面中心沿 (sx,sy)(s_{x},s_{y}) 走到内缩矩形的第一处。内缩是左 40、右 40、上 48、下 72。对每个朝向外侧的分量取

t=min⁡{bx−cxsx,by−cysy}t=\min\left\{\frac{b_{x}-c_{x}}{s_{x}},\frac{b_{y}-c_{y}}{s_{y}}\right\}

其中 bb 是该分量指向的那条边,cc 是中心,只计入分母与行进方向同号的项。锚点是 c+t(sx,sy)c+t(s_{x},s_{y})。箭头旋转 atan2⁡(sx,−sy)\operatorname{atan2}(s_{x},-s_{y}),角距离是

γ=arccos⁡(clamp⁡(w,−1,1))\gamma=\arccos\bigl(\operatorname{clamp}(w,-1,1)\bigr)

月亮在身后时 w<0w<0,γ>90∘\gamma>90^{\circ}。

反投影是投影的逆。像素 (px,py)(p_{x},p_{y}) 先变回归一化坐标 nx=2px/W−1n_{x}=2p_{x}/W-1、ny=1−2py/Hn_{y}=1-2p_{y}/H,再

v=f+r nxtan⁡(FOVx/2)+u nytan⁡(FOVy/2)\mathbf{v}=\mathbf{f}+\mathbf{r}\,n_{x}\tan(\mathrm{FOV}_{x}/2)+\mathbf{u}\,n_{y}\tan(\mathrm{FOV}_{y}/2)

然后用坐标系那节的反解从 v\mathbf{v} 得到 (A,h)(A,h)。

校正

校正把误差写成方位角和高度角上的两个常数。松手点反投影得到 (Aind,hind)(A_{\mathrm{ind}},h_{\mathrm{ind}}),减去未经校正的历算 (A0,h0)(A_{0},h_{0}):

ΔA=wrap±180(deg(Aind−A0))Δh=deg(hind−h0)\begin{aligned} \Delta A&=\mathrm{wrap}_{\pm 180}\bigl(\mathrm{deg}(A_{\mathrm{ind}}-A_{0})\bigr)\\ \Delta h&=\mathrm{deg}(h_{\mathrm{ind}}-h_{0}) \end{aligned}

两个偏差以度存在 UserDefaults。之后每次投影和合成前先改正:

A←wrapπ(A+ΔA),h←clamp⁡(h+Δh,−π/2,π/2)A\leftarrow\mathrm{wrap}_{\pi}(A+\Delta A),\qquad h\leftarrow\operatorname{clamp}(h+\Delta h,-\pi/2,\pi/2)

这里的 ΔA\Delta A、Δh\Delta h 已换成弧度。

拍照

按下快门时冻结已经加过偏差的月亮状态、当时的 f,r,u\mathbf{f},\mathbf{r},\mathbf{u},以及当时的横向视场角。照片转正之后,用成片的像素宽高把这份横向视场重新分成 FOVx\mathrm{FOV}_{x}、FOVy\mathrm{FOV}_{y},再套用同一组投影公式。预览和成片共享视场角,像素网格不同,所以月面位置是按成片重算的。

合成时 Core Graphics 的原点在左下,投影的 yy 向下,因此

yCG=H−pyy_{\mathrm{CG}}=H-p_{y}

平移到 (px,yCG)(p_{x},y_{\mathrm{CG}}) 后,沿天顶(Core Graphics 里 yy 向上)平移色散,旋转 −ψZ-\psi_Z,竖直缩放 ss,再旋转 −(ψsprite−ψZ)-(\psi_{\mathrm{sprite}}-\psi_Z)。精灵画进边长 2rpx2r_{\mathrm{px}} 的正方形,高度取负,用来把图像翻正。红、绿、蓝各画一次。合成像素取红色样本的 R、绿色样本的 G、蓝色样本的 B,乘上消光颜色后夹到该像素的不透明度。没有压扁、色散和偏色时画一次。保存时把拍摄经纬度写入照片。